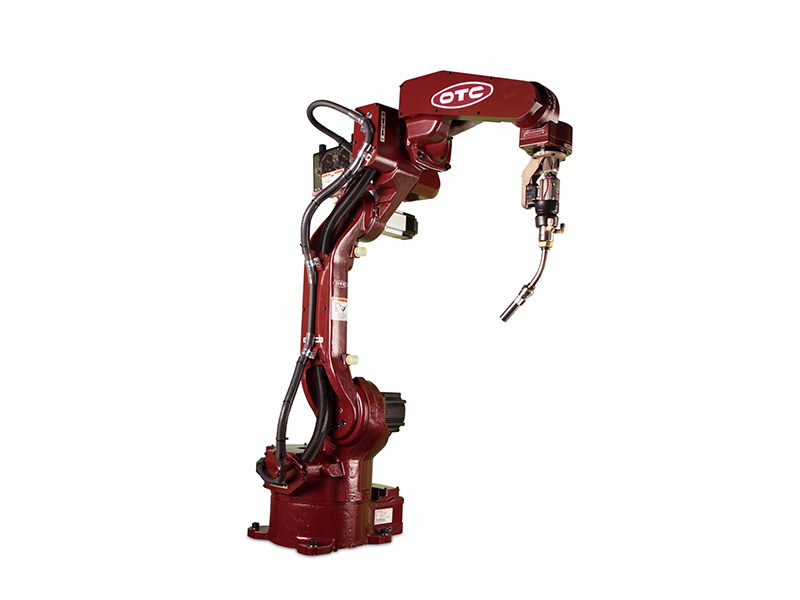
Roboter-Schweißautomatisierung FD-B1445
Technische Parameter:
| Konstruktionen | Vertikaler Mehrgelenktyp | ||
| Anzahl der Achsen | 6 | ||
| Maximal belastbares Gewicht | 4 kg | ||
| Positionswiederholgenauigkeit | +/-0,08 mm (Hinweis 1) | ||
| Antriebssystem | AC-Servomotor | ||
| Laufwerkskapazität | 2900 W | ||
| Standort-Feedback | Absolutwertgeber | ||
| Bewegungsbereich | Arm | J1 (Drehung) | +/- 170° (+/- 50° )(Hinweis 2) |
| J2 (vorne und hinten) | -155° ~+90 (Anmerkung 3) | ||
| J3 (auf und ab) | -170° ~+245 (Hinweis 4) | ||
| Handgelenk | J4 (Drehung) | +/- 155° (+/-170° )(Hinweis 5) | |
| J5 (Schwingung) | -45° ~+225 (Anmerkung 6) | ||
| J6 (Drehung) | +/- 205° (+/- 360°) (Hinweis 5, 6) | ||
| Höchstgeschwindigkeit | Arm | J1 (Drehung) | 2,97 rad/s {170° /s](2,27 rad/s {130° /s})(Anmerkung 2) |
| J2 (vorne und hinten) | 2,97 rad/s {170° /s} | ||
| J3 (auf und ab) | 2,97 rad/s {170° /s} | ||
| Handgelenk | J4 (Drehung) | 4,89 rad/s {[280° /s} | |
| J5 (Schwingung) | 4,19 rad/s {240° /s} | ||
| J6 (Drehung) | 9,08 rad/s {520° /s} | ||
| Zulässige Handgelenkbelastung | Drehmoment | J4 (Drehung) | 10,1 N·m |
| J5 (Schwingung) | 10,1 N·m | ||
| J6 (Drehung) | 2,9 Nm | ||
| Trägheitsmoment | J4 (Drehung) | 0,38 kg·m2 | |
| J5 (Schwingung) | 0,38 kg·m2 | ||
| J6 (Drehung) | 0,03 kg m2 | ||
| Bewegungsbereich des Roboters | 3,57 m2 x 340° | ||
| Umgebungsbedingungen bei der Nutzung | Temperatur: 0–45 °C, Luftfeuchtigkeit: 20–80 % relative Luftfeuchtigkeit (keine Kondensation) | ||
| Körpergewicht | 145 kg | ||
| Oberarm belastbares Gewicht | 10 kg (Anmerkung 7) | ||
| Montagemethode | Boden, Wand, kopfüber | ||
| Körperfarbe | Rötlich braun | ||

Verarbeitbare Rohrdetails

Service-Support · QINGGONG Roboter
Strengere Qualitätskontrolle · Qualität verbessern