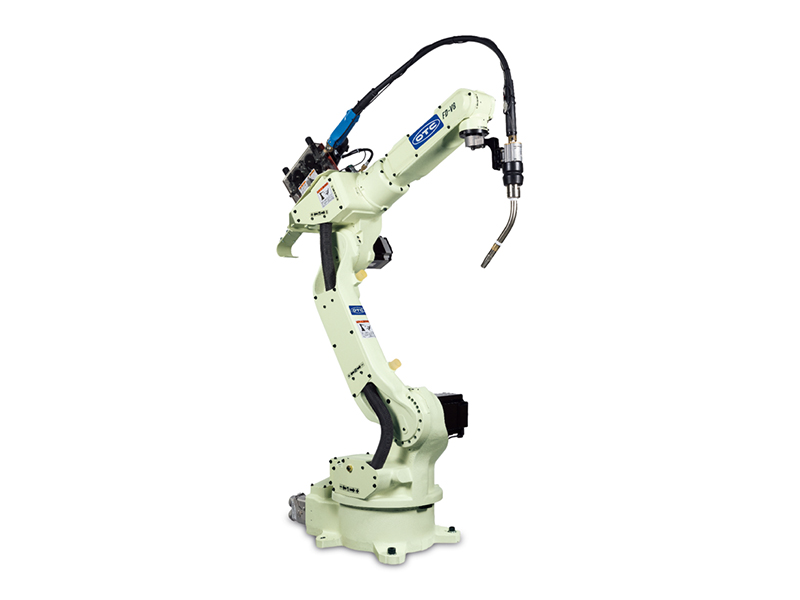
Schweißroboter FD-V8
Technische Parameter:
| Modell | FD-V8 | ||
| Anzahl der Achsen | 6 Achsen | ||
| Laden | 6 kg | ||
| Wiederholgenauigkeit der Positionierung | +0,08 mm | ||
| Laufwerkskapazität | 2600 W | ||
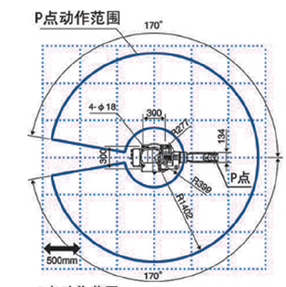
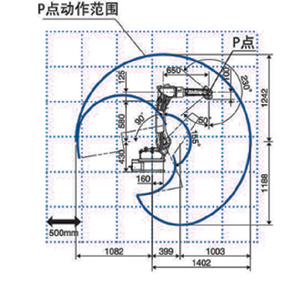
| Querschnittsfläche des Roboteraktionsbereichs | 3,14m2x340° | ||
| Umgebungstemperatur und Luftfeuchtigkeit | 0–45 °C, 20–80 % relative Luftfeuchtigkeit (nicht kondensierend) | ||
| Körpergewicht | 144 kg | ||
| Belastbarkeit der 3. Achse | 10 kg | ||
| Montagemethode | Boden-/Seitenaufhängung/Hebevorrichtung | ||
| Hauptanwendungen | Der Roboterschweißarm kann zum Laser-Hybridschweißen, Lichtbogenschweißen, thermischen Spritzen, Punktschweißen, Kleben und zur Handhabung verwendet werden, um verschiedene Anforderungen in Produktion und Verarbeitung zu erfüllen. | ||
Bewegungsbereich | Grundachse J1 | ±170° (±50°) | |
| Grundachse J2 | 1550 ~ + 90 ° | ||
| Grundachse J3 | -170 ~ +190 ° | ||
| Armwelle J4 | ±180° | ||
| Armwelle J5 | - 50° ~ + 230° | ||
| Armwelle J6 | ±360° | ||
| Höchstgeschwindigkeit | Grundachse J1 | 3,66 rad/s {210° /s} | |
| Grundachse J2 | 3,66 rad/s {210° /s} | ||
| Grundachse J3 | 3,66 rad/s {210° /s} | ||
| Grundachse J4 | 7,33 rad/s { 420° /s } | ||
| Grundachse J5 | 7,33 rad/s { 420° /s } | ||
| Grundachse J6 | 10,82 rad/s {600° /s} | ||
| Tragfähigkeit | Zulässiges Drehmoment J4 | 11,8 Nm | |
| Zulässiges Drehmoment J5 | 9,8 Nm | ||
| Zulässiges Drehmoment J6 | 5,9 Nm | ||
| Zulässiges Trägheitsmoment J4 | 0,30 kg·m2 | ||
| Zulässiges Trägheitsmoment J5 | 0,25 kg·m2 | ||
| Zulässiges Trägheitsmoment J6 | 0,06 kg·m2 | ||
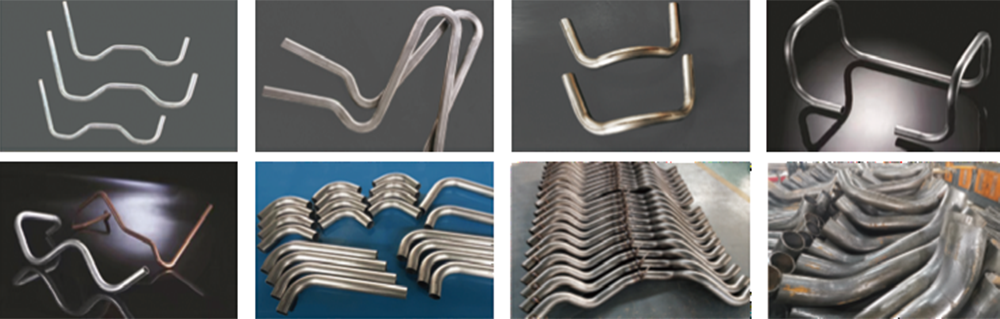
Verarbeitbare Rohrdetails
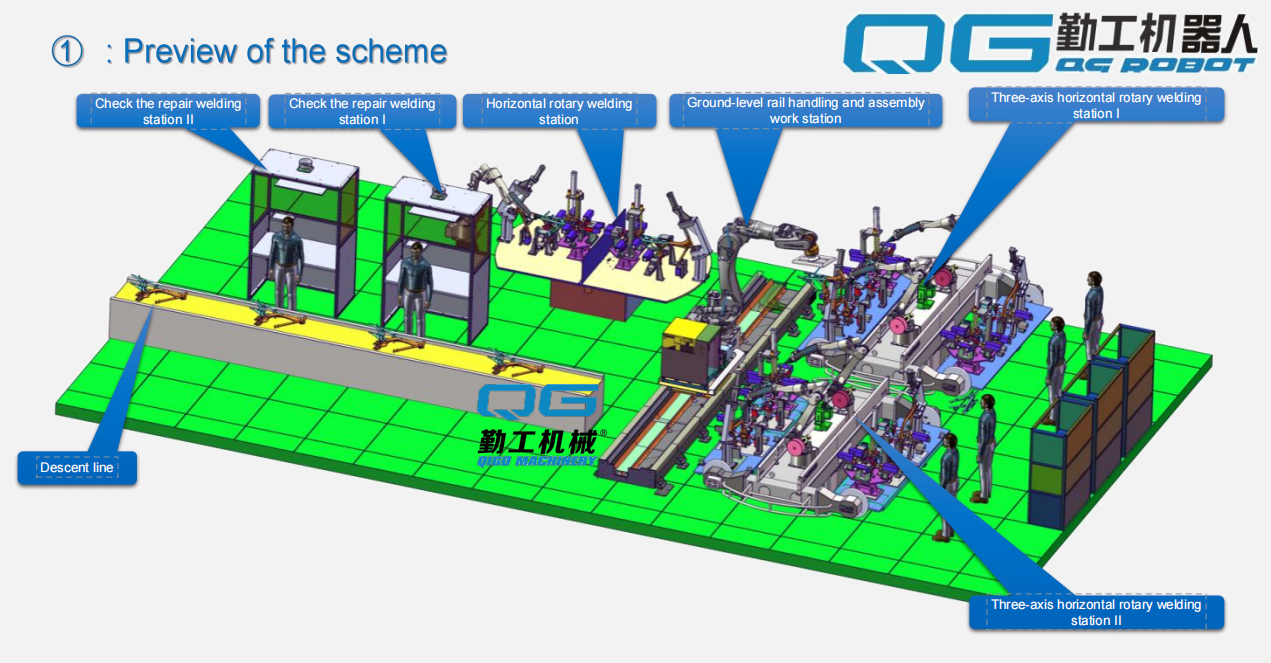
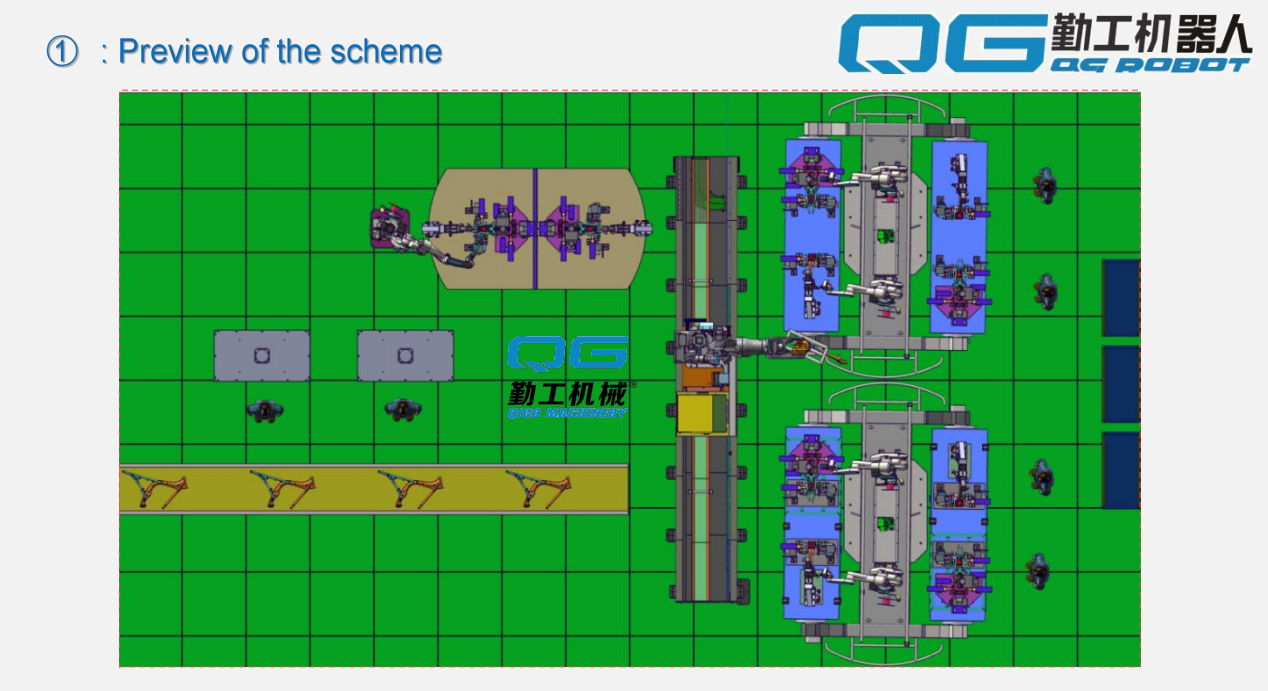
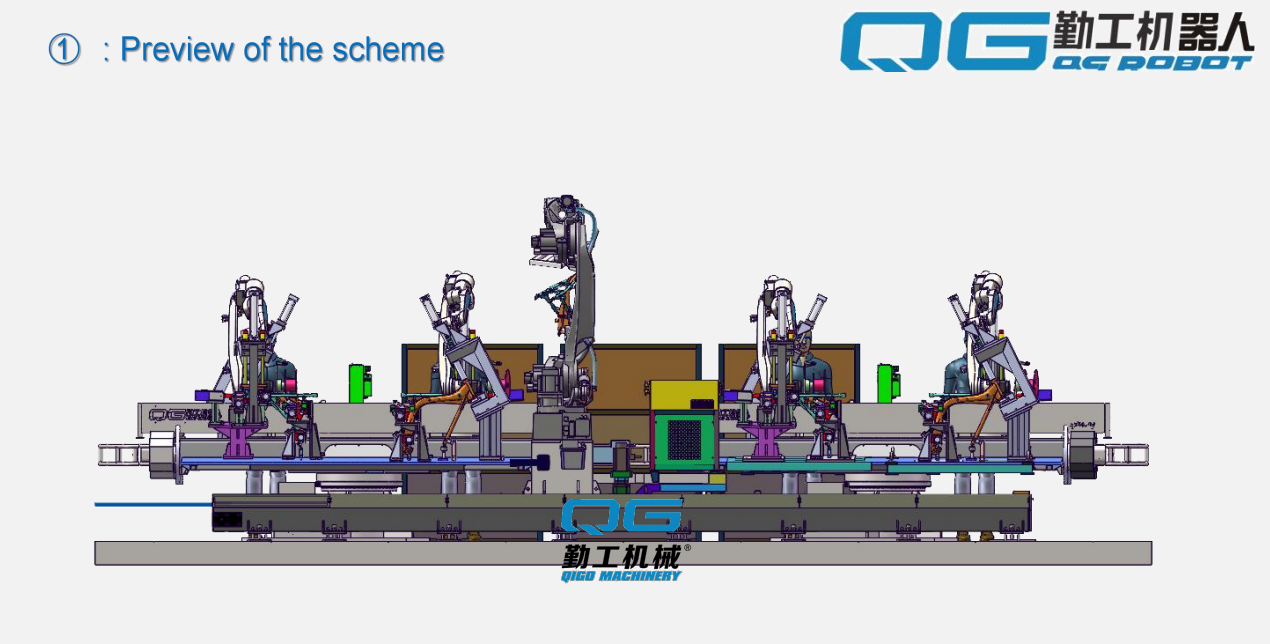
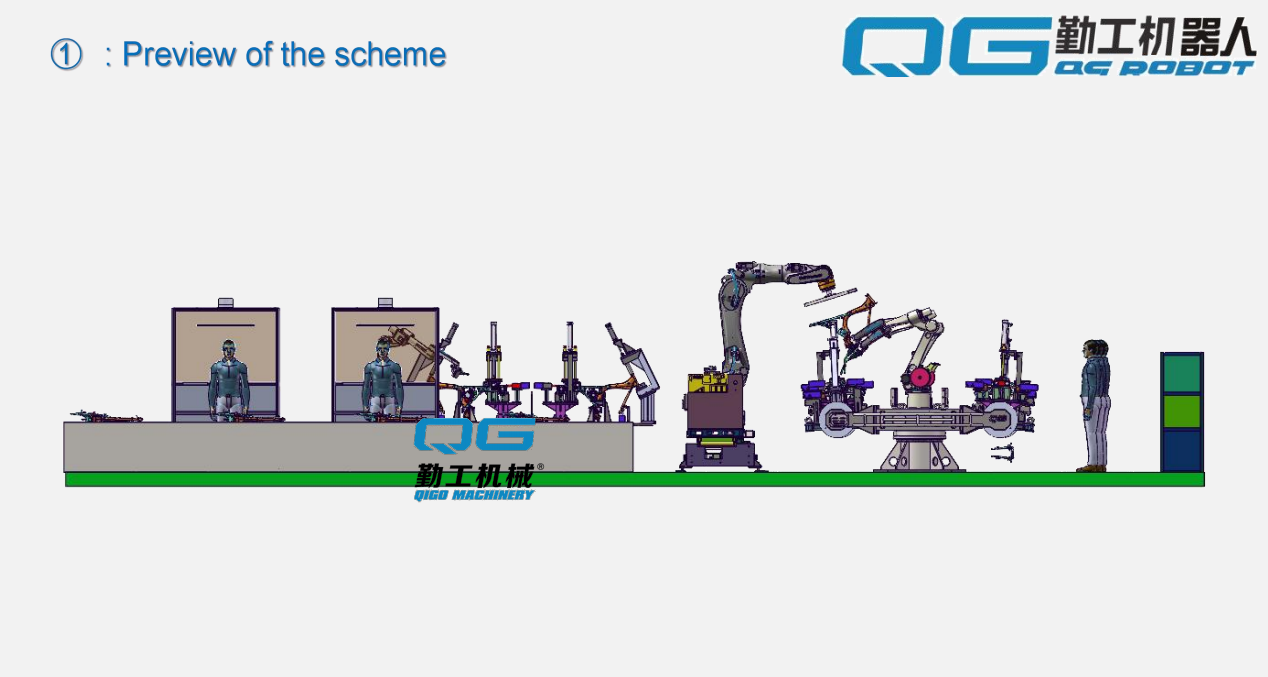
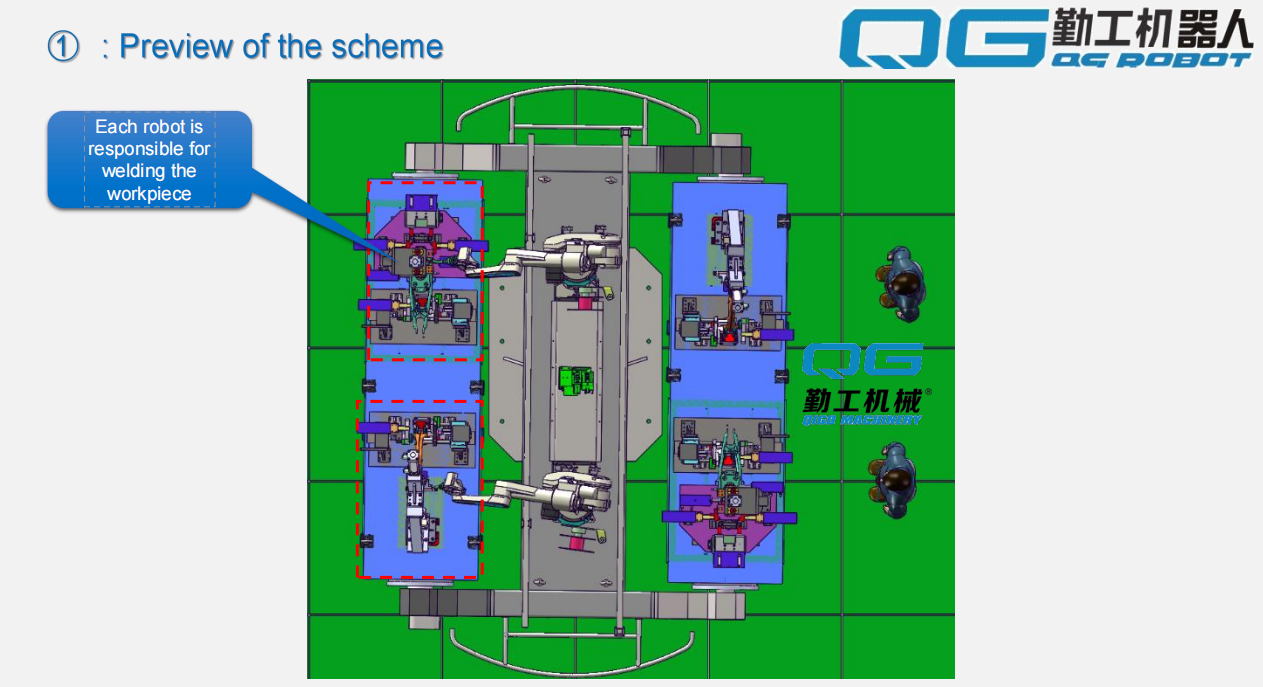
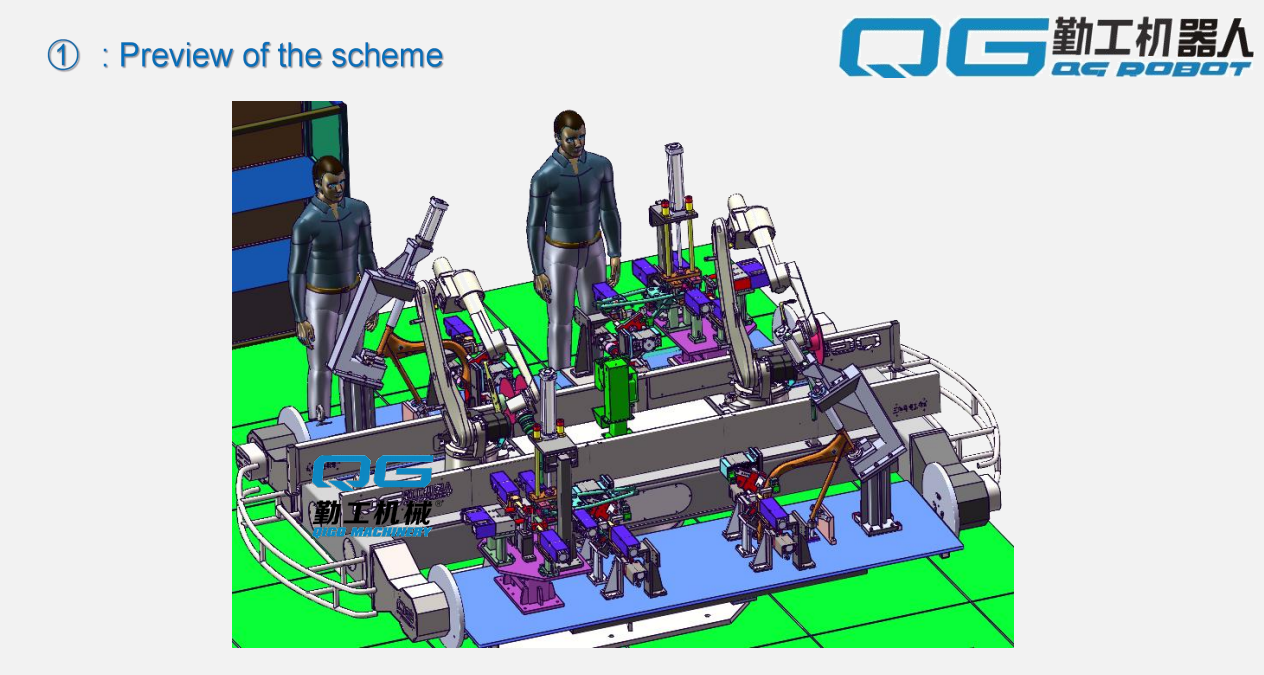
Schema des Motorradrahmen-Schweißarbeitsplatzes
Service-Support · QINGGONG Roboter
Strengere Qualitätskontrolle · Qualität verbessern